EIGRP의 RD·FD·DUAL 상태 전환
이웃의 RD와 현재 거리, 역사적 FD를 분리해 feasibility condition을 계산한다. 수치 예제로 즉시 대체와 Query·Reply 재계산, Passive·Active 전환을 따라간다.
개념부터 찾아보기
정의·역할·동작 원리를 독립 페이지에서 확인하세요. 본문의 밑줄 용어에도 설명이 있습니다.
이 노트에서 설명할 수 있게 되는 것
- RD·현재 계산 거리·역사적 FD를 서로 다른 값으로 읽는다.
- 엄격한 부등식 RD < FD로 feasibility condition을 판단한다.
- 즉시 대체와 Query·Reply를 통한 재계산을 수치로 추적한다.
- 경로의 Passive·Active와 인터페이스의 passive 설정을 구분한다.
01학습 범위와 DUAL의 목표
- 의 계산는 distance vector 계열 프로토콜이며 DUAL을 이용해 루프 없는 경로를 유지한다. 영역 내 링크 상태 정보를 공유하는 와 다르게, 이웃이 알려 준 목적지까지의 정보와 로컬 연결의 metric을 이용한다.
- 그런데 단순히 가장 작은 숫자만 고르면 상대가 자신을 통해 돌아가는 경로를 광고할 수 있다.
- DUAL은 경로의 비용과 함께 다음 홉이 안전하게 아래쪽에 있는지 판단한다.
- 예제의 범위와 추상 metric이 장의 숫자 60·80·100 등은 DUAL 비교를 이해하기 위한 추상 metric이다. 계산을 보이기 위해 로컬 비용과 이웃 거리를 더하는 단순 모델을 사용하며 실제 의 bandwidth·delay 복합 계산식을 대체하지 않는다.
- 목적지 N을 향해 R1이 R2·R3·R4를 이웃으로 가진 상황을 추적한다.
- 정상 상태, 기존 최선 경로 실패, 남은 후보의 실패, 재계산 완료를 같은 표에서 이어 읽는 것이 목표다.
02이웃과 세 가지 테이블
- 이웃·토폴로지·경로표이웃 테이블에는 인접 라우터, 인터페이스, hold time과 신뢰 전송 관련 상태 등이 나타난다. 토폴로지 테이블에는 목적지별 후보 이웃, 광고 거리, 계산 거리, DUAL 상태가 담긴다.
- 에는 그중 실제로 채택한 경로가 나타난다.
- 따라서 이웃이 존재한다는 사실, 토폴로지 후보가 존재한다는 사실, 데이터가 그 후보로 전달된다는 사실을 구분해야 한다.
- 이웃 성립 조건이웃 성립에는 같은 참여 도메인, 링크의 주소 연결성, 필요한 metric K 값과 인증 등의 조건이 맞아야 한다. 의 는 IP 프로토콜 번호 88을 사용하므로 포트 88 허용과는 다르다.
- Hello로 발견하고 유지하되 중요한 Update··는 의 신뢰 전송 절차로 전달한다.
- 이 절차를 RTP라고 부르더라도 음성·영상의 Real-time Transport Protocol과 다른 약어 사용이다.
03Hello·Hold와 신뢰성 전송의 분리
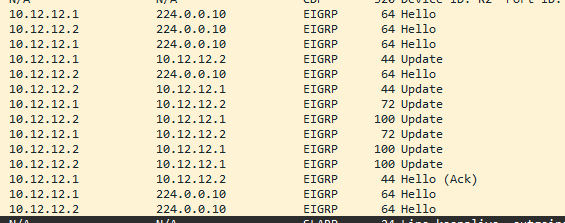
- 프로토콜 번호·Hello는 Protocol88을 사용하며 일반적인 multicast 목적지는 224.0.0.10이다. 나 위에서 동작하는 프로토콜이 아니다.
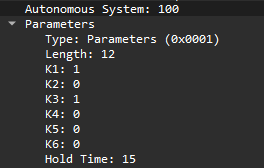
- 같은 AS·주소계열, 호환 K값, 인증 조건과 직접 연결 주소 조건이 맞아야 이웃을 맺는다.
- 와 달리 Hello와 Hold 값을 반드시 서로 동일하게 맞춰야 하는 것은 아니며 상대가 알린 Hold 기간에 맞춰 생존을 관리한다.
- Hello·Hold의 예외일반적인 고속 링크의 Hello/Hold는 5/15초, 일부 저속 NBMA는 60/180초로 관찰되지만 플랫폼·인터페이스 조건별 기본값을 구분한다. ‘Hello를 세 번 못 받으면 무조건 down’은 기본 비율을 단순화한 표현일 뿐 실제 판정은 Hold 만료다.
- Hello와 ACK는 일반적으로 신뢰성 확인 없이 보내며 Update··는 Reliable Transport Protocol의 sequence와 ACK로 전달을 확인한다.
- ACK와 ACK는 신뢰성 메시지를 받았다는 확인이고 에 대한 계산 결과인 와 다르다. 를 ACK했다고 필요한 경로 계산까지 끝났다는 뜻은 아니다.
- multicast로 Update·를 보내고 특정 이웃에게 unicast 재전송하는 동작도 가능하므로 Hello 이외의 모든 메시지가 unicast라는 규칙은 성립하지 않는다.
04신뢰성 전송 ACK와 DUAL Reply는 다른 상태를 끝낸다
- RTP Sequence신뢰성 있게 보내는 패킷은 0이 아닌 Sequence Number를 사용한다. ACK 번호는 특정 패킷의 수신을 확인하며 처럼 바이트 스트림의 누적 ACK를 의미하지 않는다.
- 이웃별 대기 관리멀티캐스트로 보낸 신뢰성 패킷도 각 이웃의 ACK 상태를 추적한다. 한 이웃의 ACK만 빠지면 그 이웃에 대한 재전송·대기 상태가 남을 수 있다.
- 수신 확인에 대한 RTP ACK는 패킷이 전달됐음을 확인한다. 그 목적지에 대한 거리 계산을 끝냈다는 뜻이 아니므로 ACK를 받았다고 DUAL의 대기를 지우지 않는다.
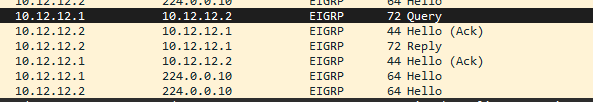
- 의 계산 의미DUAL 는 요청받은 목적지 계산에 대한 응답이다. 경로는 관련 응답 조건이 충족되어야 새 를 결정하고 로 돌아갈 수 있다.
- 두 종류의 장애신뢰성 패킷 ACK가 오지 않는 이웃 전송 문제와 계산 응답이 지연되는 문제를 구분한다. Q Cnt·와 목적지·는 서로 다른 근거다.
05실제 Classic Metric을 계산하기
- Classic metric 식기본 K값은 K1=1,K3=1이고 K2·K4·K5=0이다. 이때 Classic Metric은 256×(10^7/경로의최소대역폭[kbps]+경로총지연[10μs단위])로 단순화된다.
- 최소 대역폭은 경로의 bottleneck 값이고 지연은 합산값이다.
- 는 경로 정보에 실려도 이 기본 metric 합산 항이 아니다.
- Reliability와 Load도 기본 K값에서는 비용을 바꾸지 않는다.
- 수치 계산예를 들어 최소 대역폭 10000kbps, 총지연 6000μs라면 256×(1000+600)=409600이다. bandwidth나 delay 명령은 계산에 사용할 관리 값을 바꾸는 것이며 물리 회선이 실제 그 속도로 변하는 명령은 아니다.
- 의 wide metric 등 다른 계산 체계에 Classic 수식을 그대로 대입하면 출력과 맞지 않을 수 있다.
- 아래 DUAL 예제의 100·120은 조건 이해용 단순 값이며 실제 대역폭 공식으로 산출한 숫자는 아니다.
최소 대역폭 = 10000 kbps
총 지연     = 6000 μs = 600 × 10 μs
Classic metric = 256 × (10000000 / 10000 + 600)
               = 409600

조회:
show interfaces Serial1/0
show ip eigrp topology
show ip protocols
기본 K값과 Classic Metric이라는 조건에서의 산술 예.
06대역폭·지연 벡터로 Classic Metric 계산
- 가상 경로의 조건K1=K3=1, K2=K4=K5=0인 classic metric을 가정한다. 경로의 두 출력 링크 대역폭은 100,000과 10,000 kbit/s, 지연은 100과 1000µs다.
- 대역폭 항 계산전체 경로의 최소 대역폭은 10,000 kbit/s다. 대역폭 항은 10⁷÷10,000=1000이며 두 대역폭의 합이나 평균을 사용하지 않는다.
- 지연 항 계산누적 지연은 1100µs이고 classic 공식의 10µs 단위로 바꾸면 110이다. 인터페이스 출력의 µs를 그대로 1100으로 넣으면 10배 잘못 계산한다.
- 합성 결과Metric=256×(1000+110)=284,160이다. 이 숫자는 실제 측정 지연이나 비트율이 아니라 경로 선택용 합성값이다.
- 경로 확장의 영향앞에 100,000 kbit/s·100µs 링크 하나를 추가하면 최소 대역폭은 그대로, 지연 항만 120이 된다. 새 Metric=256×1120=286,720이며 링크별 완성 Metric을 단순 합산하지 않는다.
07RD·현재 거리·FD를 정확히 정의하기
- ·현재 거리, 즉 reported distance는 해당 이웃이 자신으로부터 목적지까지라고 광고한 거리다. R1이 R2의 광고 60을 받았다면 60은 R2 기준 거리이지 R1이 목적지까지 가는 총거리도, R1-R2 링크 비용도 아니다.
- R1은 자기 쪽 연결의 metric과 광고 정보를 결합해 그 이웃을 통한 현재 computed distance를 구한다.
- 설명 자료에서 를 advertised distance라고도 쓰지만 경로 출처 우선순위인 Administrative Distance와 혼동하지 않는다.
- 역사적 , feasible distance는 단순히 현재 최선 경로의 숫자라는 뜻이 아니다. DUAL의 정의에서는 마지막 → 전환 이후 알고 있던 가장 작은 총거리를 유지하는 역사적 기준이다.
- 상태에서 현재 거리가 커지더라도 가 그대로 더 작게 남을 수 있다.
- 목적지별 와 이웃별 ·계산 거리를 별도 열로 작성해야 이 차이가 보인다.
- 장비 출력에 표시되는 필드 이름과 괄호 속 값은 소프트웨어 설명과 대조해 읽는다.
08FC와 Successor·Feasible Successor
- Feasibility ConditionFeasibility condition, 는 후보 이웃의 가 로컬 목적지 보다 엄격하게 작아야 한다는 조건이다. < 이며 같으면 통과하지 않는다.
- 조건을 통과한 이웃은 루프 없는 후보로 판단할 수 있고 이를 로 분류한다.
- 그중 현재 최저 비용 경로를 제공하는 이웃이 가 된다.
- 복수의 동률 경로가 있으면 구현과 설정에 따라 여러 가 있을 수 있다.
- FS와 최저 비용는 루프 없음의 충분조건이지 모든 안전한 경로를 찾아내는 필요조건은 아니다. 가 보다 크다고 그 경로가 실제로 반드시 루프라는 뜻은 아니다.
- 현재 정보만으로 안전을 보장할 수 없다는 뜻이다.
- 이때는 이웃과 조정하는 diffusing computation이 필요할 수 있다.
- 또한 더 비싼 feasible 후보가 있다는 사실만으로 모든 변화가 즉시 끝나는 것은 아니다.
- 변화 뒤 최저 비용을 제공하는 후보가 를 만족하는지까지 확인해야 한다.
09정상 상태의 수치 예제
- 세 후보 경로R1의 목적지 가 100이라고 하자. R2의 는 60, R2 경유 총거리는 100이다.
- R3의 는 80, 총거리는 120이며 R4의 는 110, 총거리는 150이다.
- R2는 가장 작은 총거리 100을 제공하고 60 < 100을 만족하므로 다.
- R3는 80 < 100을 만족하는 대체 다.
- R4는 110 < 100이 거짓이므로 후보 정보는 남아 있어도 즉시 안전한 다음 홉으로 확정할 수 없다.
- 와 -interfaceR1의 경로는 안정된 상태다. 여기서 는 Hello를 보내지 않는다는 뜻도 장비가 대기 중이라는 뜻도 아니다.
- 해당 목적지가 이웃과의 확산 재계산을 수행하지 않는 안정 상태임을 나타낸다.
- 인터페이스의 -interface 설정은 제어 패킷 송수신 참여에 관한 별도 설정이므로 같은 단어를 서로 대체해서 읽지 않는다.
- 토폴로지 표의 목적지 상태와 인터페이스 설정을 다른 칸에 기록한다.
| R1의 후보 | 이웃 | 현재 총거리 | : < 100 | 역할 |
|---|---|---|---|---|
| R2 | 60 | 100 | 참 | |
| R3 | 80 | 120 | 참 | 대체 |
| R4 | 110 | 150 | 거짓 | 재계산 없이 확정 불가 |
10첫 장애: 조건을 만족하는 대체 경로
- FS로 전환R1-R2가 끊어졌다고 하자. 남은 가장 작은 총거리는 R3의 120이며 이웃 80은 기존 100보다 작다.
- 이 예에서는 R3 경로가 최저 비용이면서 를 만족하므로 DUAL은 확산 질의 없이 를 R3로 바꾸고 를 유지할 수 있다.
- 이웃 전체에 항상 를 보내고 나서야 전환하는 것으로 생각하면 빠른 대체의 의미를 놓친다.
- 유지현재 사용하는 총거리는 120으로 늘었지만 역사적 는 100으로 남을 수 있다. 이 상태에서 R4의 110을 현재 거리 120과 비교하면 110 < 120이므로 잘못 통과시킨다.
- 올바른 비교는 110 < 100으로 실패다.
- 이 사례는 를 현재 best metric과 무조건 같다고 외우면 왜 위험한지 보여 준다.
- 표에는 현재 R3, 현재 거리 120, 100을 동시에 적고 값 하나가 바뀌었다고 나머지까지 자동 변경하지 않는다.
설명과 함께 보는 보조 도식
FD 100을 유지하는 대체와 재계산
단순 가산 metric 예제. R1의 FD는 최초 100이며 R4의 경로는 R1을 경유하지 않는다고 가정한다.
정상 선택
R2는 최저 총거리 100, R3는 FC를 통과한 대체 후보다.
- 상태
- Passive
- FD
- 100
- 현재 거리
- 100
전체 단계를 한 번에 읽기
- 01
정상 선택
R2는 최저 총거리 100, R3는 FC를 통과한 대체 후보다.
- 상태
- Passive
- FD
- 100
- 현재 거리
- 100
- 02
R2 연결 실패
R3가 남은 최저 비용이며 RD 80 < FD 100을 만족한다.
- FC
- 80 < 100
- 03
즉시 대체
R3로 바뀌어도 역사적 FD는 100을 유지한다.
- 상태
- Passive
- 현재 거리
- 120
- FD
- 100
- 04
R3도 실패
R4는 총거리 150이지만 RD 110 < FD 100이 거짓이다.
- R4 FC
- 실패
- 비교 대상
- 현재 120이 아닌 FD 100
- 05
Query·Reply
Active 상태에서 R4와 조정한다. 예제에서는 R4가 독립 경로 RD 110으로 응답한다.
- 상태
- Active
- FD
- 완료 전 100
- 06
재계산 완료
필요한 Reply 처리가 끝나고 새 계산 구간의 FD를 150으로 정한다.
- 상태
- Passive
- 현재 거리
- 150
- 새 FD
- 150
파란 실선: 현재 단계에서 강조하는 연결 · 붉은 점선: 사용할 수 없는 연결
11FS가 없을 때 Active·Query·Reply
- 두 번째 장애의 전제R1–R3까지 끊어지고 R4만 남는다. R4 경유 현재 총거리 150, 110, 기존 100이므로 <를 만족하지 않는다.
- 의 의미새로운 루프 없는 경로를 이웃과 조정하는 상태다. 경로를 활발히 사용 중이라는 뜻이 아니며 정상 전달이 가능하다고 가정하지 않는다.
- 예제의 한계R4가 R1을 거치지 않는 독립 경로를 유지하며 110으로 답한다고 가정한다. 실제 FSM은 질의 방향·동시 변화에 따라 달라진다.
- Feasibility 검사 실패물리적으로 가능한 R4 후보라도 110<100은 거짓이다. 현재 총거리 150만 보고 곧바로 FS로 사용할 수 없다.
- 와 R1이 해당 목적지를 로 전환해 를 보낸다. 답할 수 없는 이웃은 필요한 범위로 질의를 확장한다.
- 필요한 수집이웃의 경로 계산 결과를 기다린다. 조정이 끝나기 전에 를 임의로 150으로 올려 를 통과시키지 않는다.
- 계산 완료·필요한 로 새 경로가 확정되면 R4 경유 총거리 150을 채택한다. 로 돌아오며 새 계산 구간의 는 150이 된다.
12Metric·분산·질의 범위
- K값·전통적인 기본 classic metric은 경로의 최소 대역폭과 누적 지연을 중심으로 산출하며 설정된 K 값에 따라 조합이 달라진다. wide metric은 표현과 해상도 등이 다르다.
- bandwidth 설정을 올렸다고 물리 회선 속도가 증가하는 것은 아니고, delay 값을 바꿨다고 실제 지연 시간이 그 값으로 강제되는 것도 아니다.
- 제어 평면 계산용 정보와 회선에서 측정한 성능을 분리한다.
- 분산·질의 범위를 사용한 불균등 비용 분산도 와 실제 설치 조건을 생략하지 않는다. 허용 배수 안에 든 모든 후보를 무조건 다음 홉으로 삼지 않으며, 큰 값을 주는 것이 항상 좋은 이용률을 보장하지도 않는다.
- 요약과 stub 설계는 질의가 퍼져야 할 범위를 줄이는 데 도움을 준다.
- 다만 잘못된 요약은 실제로 없는 하위 경로까지 끌어들일 수 있으므로 질의 감소와 도달성 정확성을 함께 검증한다.
13Neighbor·Topology 출력 읽기
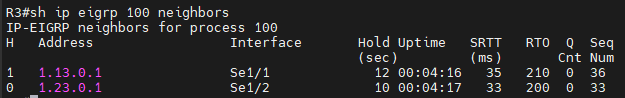
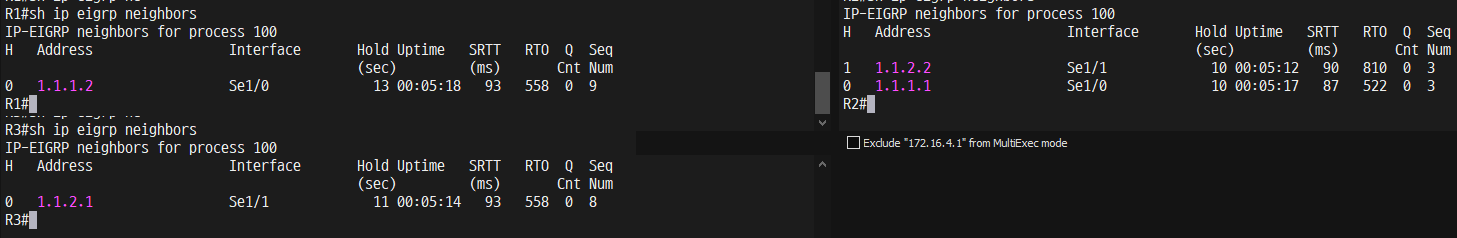
- Neighbor 출력Neighbor 출력의 Address는 이웃 인터페이스 주소, Interface는 로컬 연결, Hold는 남은 유지 시간, Uptime은 인접 유지 시간이다. SRTT는 신뢰성 패킷 ACK의 평활 왕복시간, 는 재전송 대기, Q Cnt는 신뢰성 전송 대기 정보를 보여 준다.
- Q Cnt가 지속적으로 쌓이면 단순히 목적지 경로가 없는 문제와 구분해 이웃 통신·혼잡·처리 지연을 읽어야 한다.
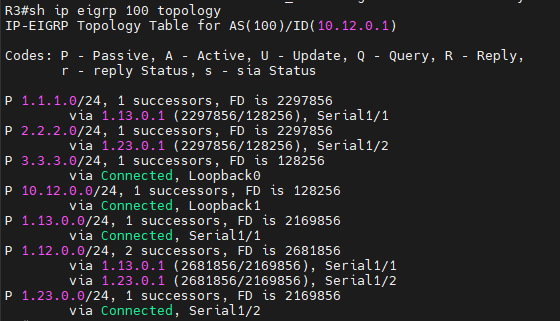
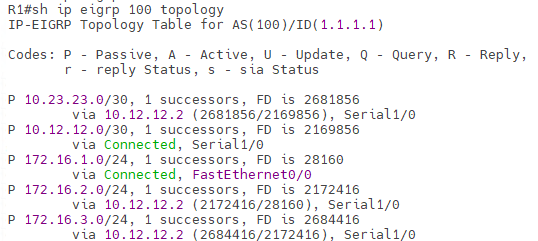
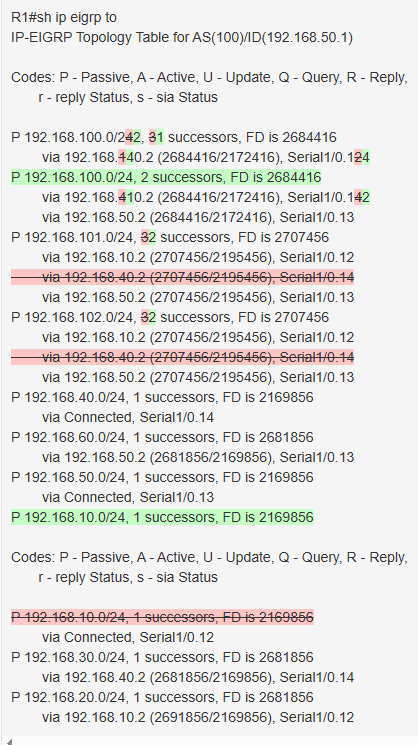
- Topology 출력Topology의 P는 , A는 이며 는 경로가 안정적으로 계산된 상태다. ‘프로토콜이 비활성’ 또는 -interface 설정과 다르다.
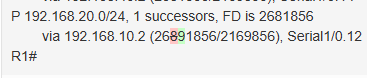
- via next-hop (현재총거리/) 형태의 값에서 앞 값과 뒤 값을 구분한다.
- 기본 show 출력에 보이지 않는 다른 후보는 all-links 옵션에서 보일 수 있으므로 테이블에 표시되지 않았다는 이유만으로 이웃이 한 번도 광고하지 않았다고 단정하지 않는다.
show ip eigrp neighbors
show ip eigrp interfaces
show ip eigrp topology all-links
show ip route eigrp
show ip eigrp traffic

설명용 topology 줄:
P 203.0.113.0/24, 1 successors, FD is 409600
  via 192.0.2.2 (409600/281600), GigabitEthernet0/0
숫자 관계를 읽기 위한 합성 출력. P와 실제 전달 성공 여부는 별도로 판단한다.
Topology Table에서 비용 차이와 Active 대기를 구분하기
후보 비용과 P·A 상태를 읽고, 실제 Routing Table의 다음 홉 변화까지 비교하여 경로 계산과 설치를 구분한다.
실습 구성과 전제
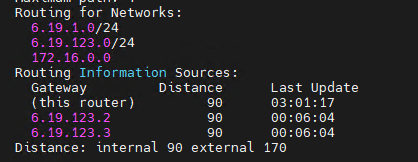
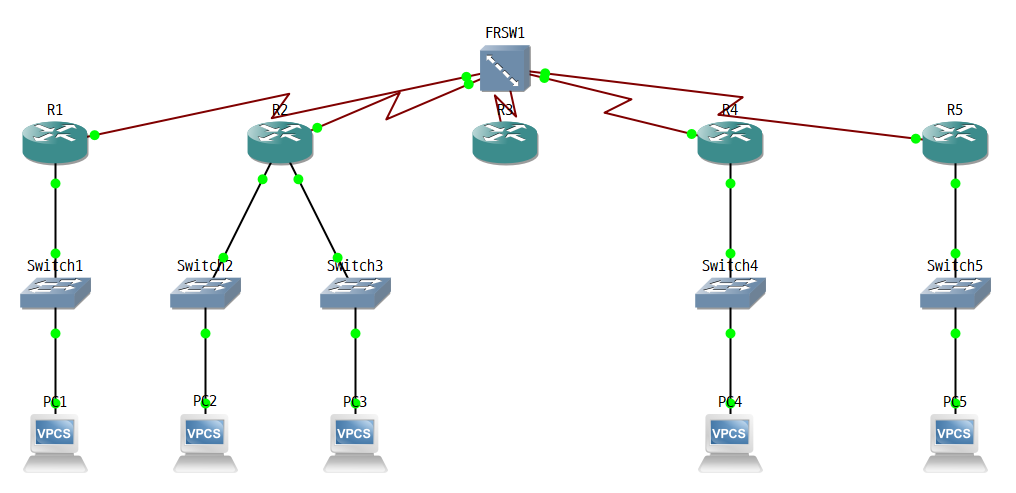
- AS 6의 실습으로, R4는 서로 다른 서브인터페이스를 통해 같은 이웃 방향의 경로를 배운다.
- 비용 조절 화면과 화면은 같은 문서의 다른 관측점이다. R4의 비용 조절이 오른쪽 상태를 직접 일으켰다고 가정하지 않는다.
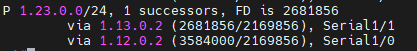
- 마지막 R1 화면은 앞의 AS 6 비용 계산 화면과 별도의 관측 기록이다. 주소와 라우터가 다르므로 하나의 연속 실행 결과로 합치지 않는다.
동일 목적지의 총 비용과 RD를 읽는다
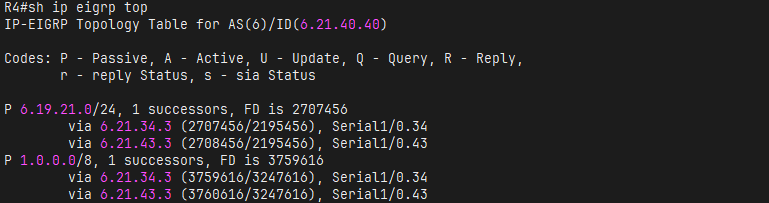
- R4의 6.19.21.0/24는 1 로 표시된다. 두 후보의 총 비용은 2707456과 2708456으로 정확히 1000 차이다.
- 괄호 (총 비용/)에서 2195456은 이웃이 보고한 거리다. 는 가 자신의 역사적 보다 작은지 비교하며, 총 비용과 를 직접 비교하는 검사가 아니다.
textshow ip eigrp topology show ip eigrp topology all-links show ip route eigrp실습 흐름을 재구성한 명령 예시. 장치·인터페이스 이름은 구성에 맞춰 사용한다.
 원본 크기로 보기 ↗
- 6.19.21.0/24가 1 successors, FD 2707456으로 표시된다.
- Serial1/0.34의 총 비용 2707456과 Serial1/0.43의 2708456은 1000 차이고 RD는 모두 2195456이다.
확인 기준2195456 < 2707456이므로 표시된 후보는 이 출력에서 를 만족한다. 비용이 다른 두 경로가 보인다고 기본 ECMP로 모두 설치되지는 않는다.
Variance를 적용할 수 있는 후보인지 판단한다
- 2라면 최저 비용의 2배인 5414912가 범위 판단 기준이 된다. 2708456은 이 값 이내이며 앞 단계의 도 만족한다.
- 는 루프 방지 조건을 우회하지 않는다. 최대 경로 수와 플랫폼 동작도 적용되므로 설정 후 에서 실제 설치된 next hop 수를 다시 확인한다.
textrouter eigrp 6 variance 2 end show ip eigrp topology show ip route 6.19.21.0AS 6 실습의 설정을 재구성했다. 주소는 화면의 격리된 가상 실습 주소다.
확인 기준Topology Table에 후보가 두 개 있다는 것과 에 전달 경로가 두 개 설치된 것은 구분한다.
Active 상태는 사용 중인 정상 경로라는 뜻이 아니다
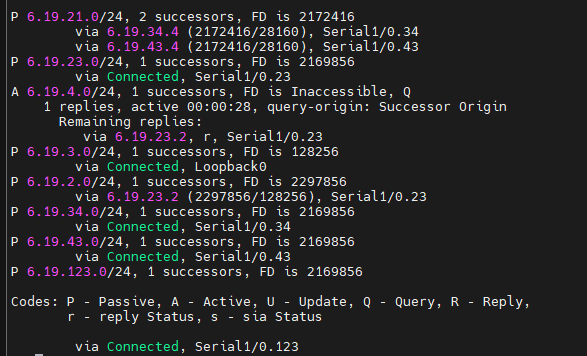
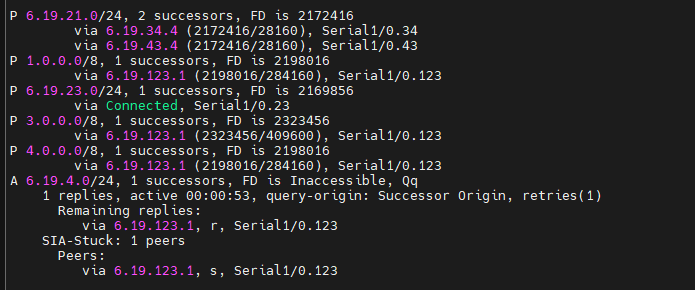
- 다른 관측 화면의 6.19.4.0/24는 A, Inaccessible, Q와 remaining replies를 함께 표시한다. 경로 계산이 끝나지 않아 특정 이웃의 를 기다리는 상태다.
- 00:00:28은 그 계산이 진행된 시간이다. 이것만으로 발생을 확정하지 않으며 이벤트·타이머·이웃 해제 로그가 별도로 필요하다.
textshow ip eigrp topology active show ip eigrp neighbors show logging실습 흐름을 재구성한 명령 예시. 장치·인터페이스 이름은 구성에 맞춰 사용한다.
 원본 크기로 보기 ↗
- 6.19.21.0/24에는 P와 2 successors, 동일 총 비용 2172416의 두 경로가 보인다.
- 6.19.4.0/24에는 A와 Inaccessible, remaining replies 및 Serial1/0.23 이웃이 보인다.
확인 기준P는 안정된 상태이고 A는 확산 계산 중이다. 아래 출력만으로 전체 네트워크의 장애 원인이나 복구 완료를 단정하지 않는다.
경로가 다시 설치된 결과를 Routing Table에서 비교한다
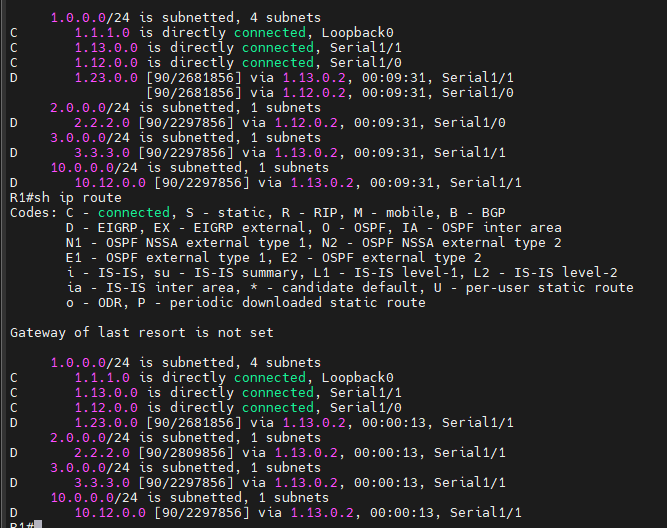
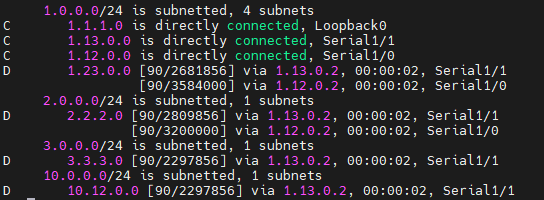
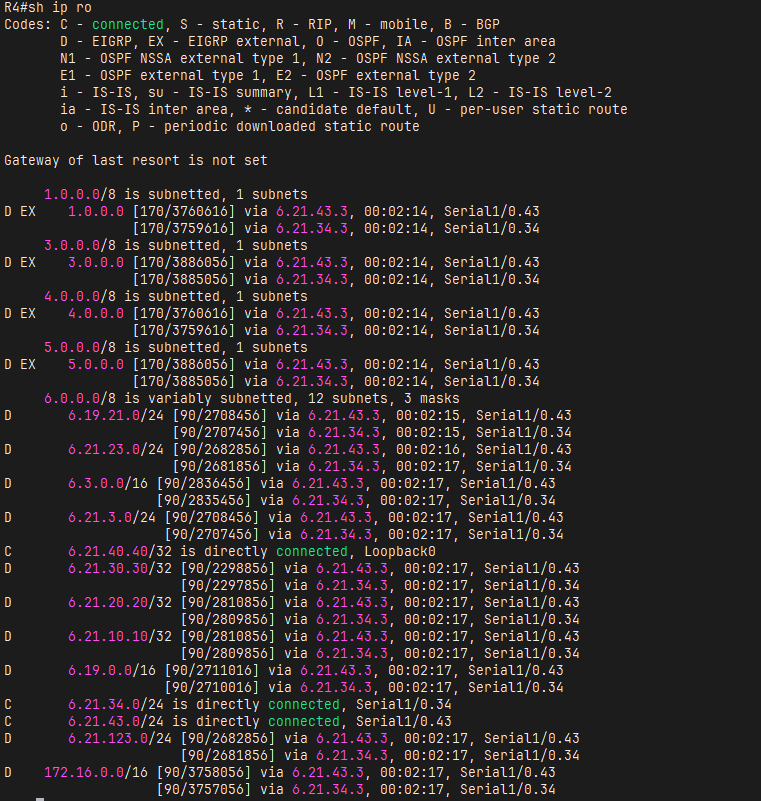
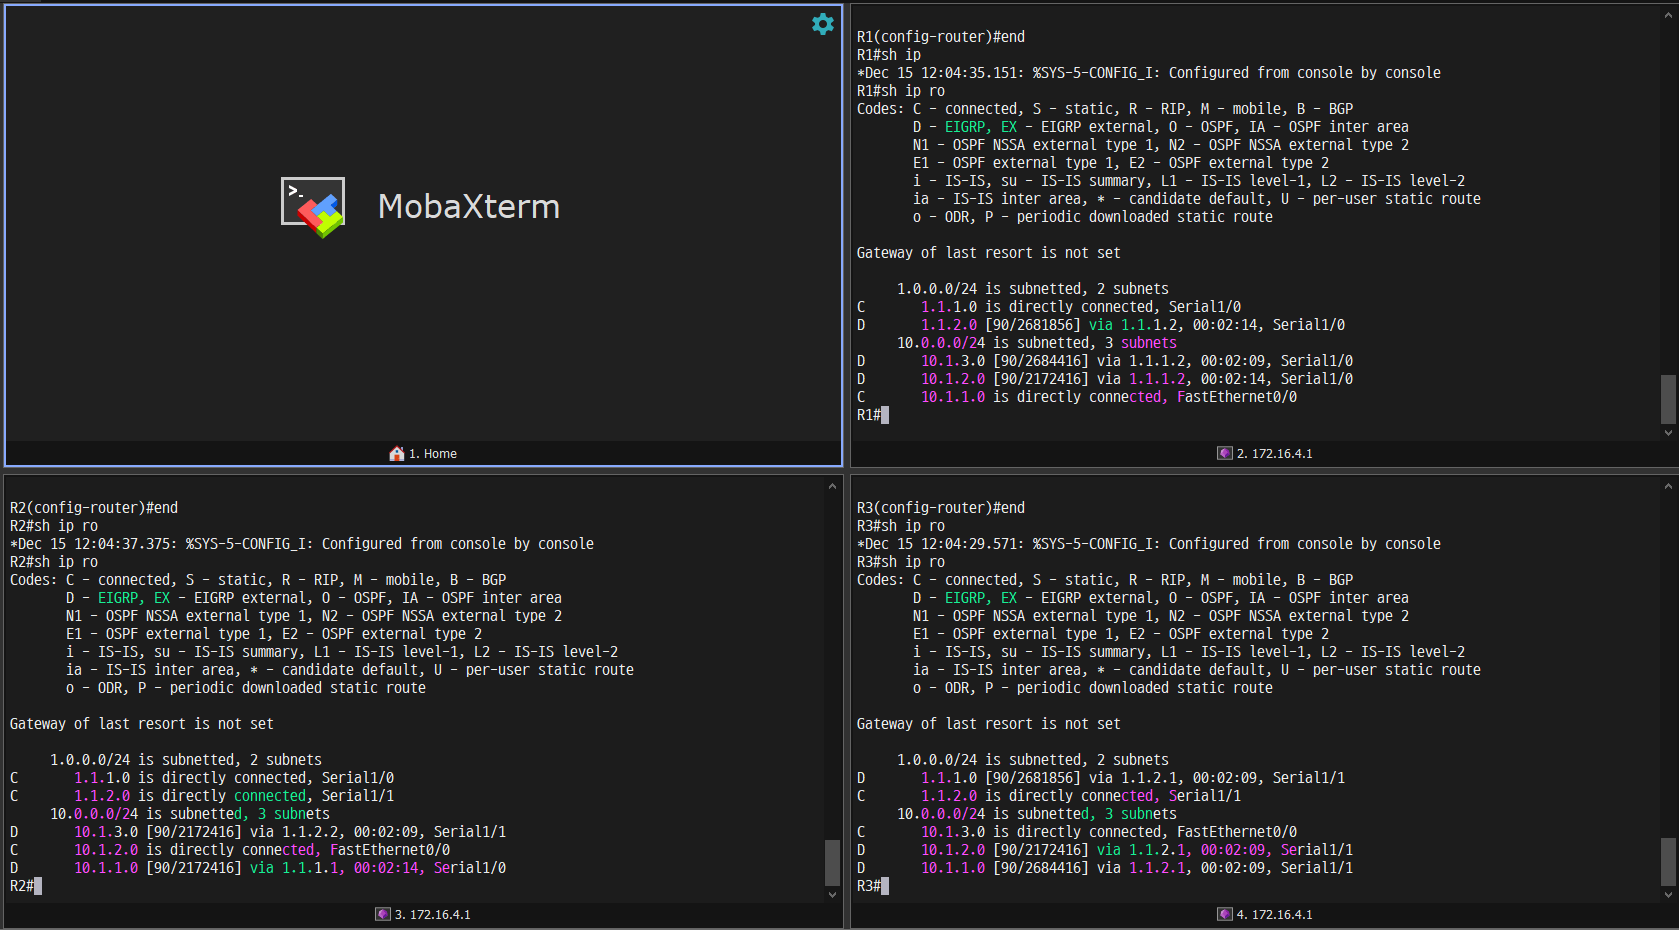
- 별도의 R1 캡처에서 2.2.2.0/24의 다음 홉은 위쪽 1.12.0.2에서 아래쪽 1.13.0.2로 바뀐다. 출력 인터페이스도 Serial1/0에서 Serial1/1로 달라져 실제 가 선택한 경로의 변화를 확인할 수 있다.
- 대괄호 [90/2297856]과 [90/2809856]은 각각 관리 거리와 metric이다. 관리 거리 90은 같고 metric은 달라졌다. 이 Routing Table 출력만으로 새 경로의 ·역사적 나 충족 여부를 계산할 수 없으므로 Topology Table과 함께 확인한다.
- 두 번째 출력의 경로 시간 00:00:00은 그 경로 항목의 시간 정보다. 이 값만으로 장애 지속 시간이나 패킷 손실이 0이었다고 판단하지 않는다. 캡처에는 변경 원인을 입증할 이웃 이벤트나 연속 통신 시험 결과가 없다.
 원본 크기로 보기 ↗
- 2.2.2.0/24의 D 경로가 1.12.0.2·Serial1/0에서 1.13.0.2·Serial1/1로 전환되고 metric은 2297856에서 2809856으로 변한다.
- Codes 범례에는 OSPF·IS-IS 등도 나열되지만 실제 목적지 앞의 D가 이 경로를 EIGRP 내부 경로로 식별한다. 범례에 프로토콜 이름이 있다는 것만으로 그 프로토콜이 실행 중이라고 판단하지 않는다.
확인 기준변경 전후 동일 목적지의 경로 코드·다음 홉·인터페이스·metric을 나란히 기록한다. 원인은 같은 시점의 이웃 로그와 Topology Table로, 통신 복구는 요청·응답 시험으로 별도 확인한다.
실습에서 확인한 동작 원리
- 후보 비용··역사적 ·실제 설치 경로를 분리하면 불균등 부하분산의 조건을 계산할 수 있다.
- 출력은 대기라는 구체적 제어 상태이며 와 동의어가 아니다.
설정·출력 추가로 확인하기 49장
아래 화면을 펼쳐 위 실습의 설정값, 명령과 확인 기준을 비교해 보세요. 각 묶음은 별도 실습 기록입니다.
실습 화면 묶음 01 6장
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 구성도이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 구성도이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Stuck In Active」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
실습 화면 묶음 02 1장
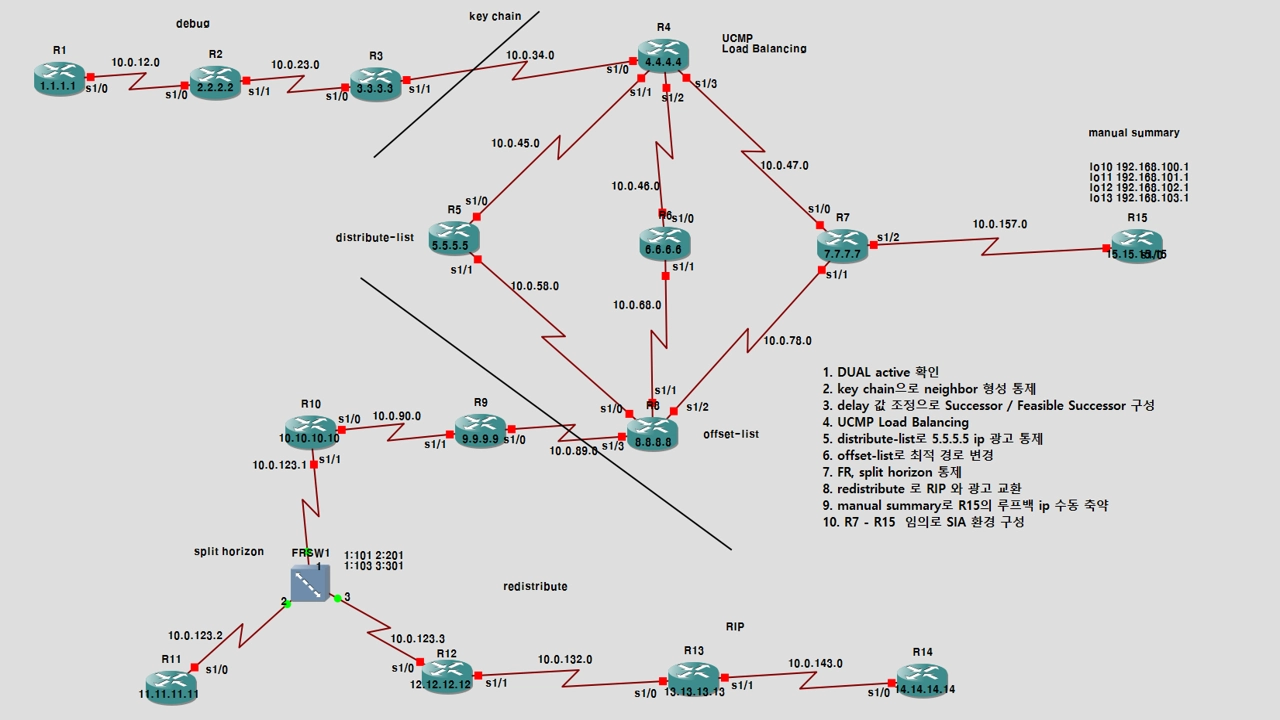 원본 크기로 보기 ↗
- 문서 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
실습 화면 묶음 03 15장
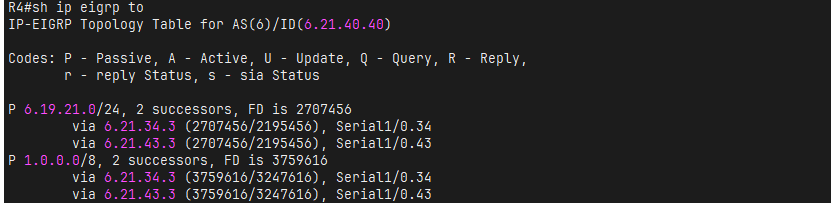 원본 크기로 보기 ↗
- 「offset List」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「한쪽은 인증, 한쪽은 md5 등록 X」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
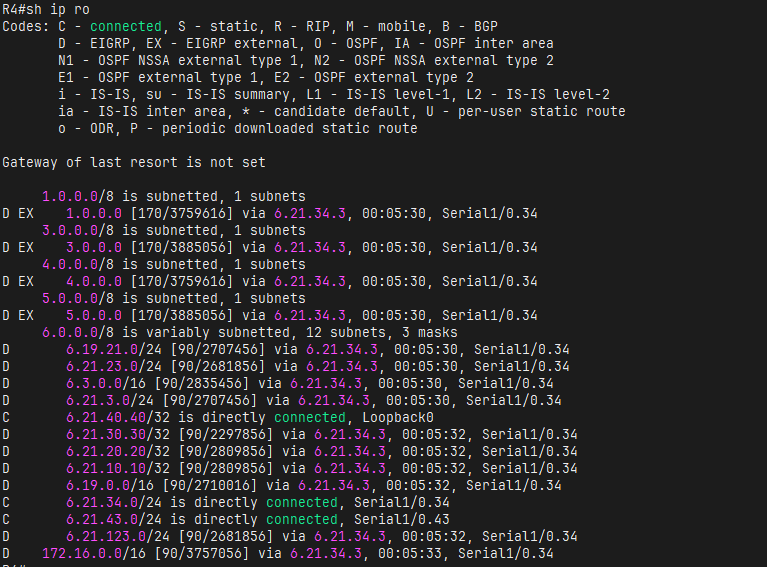 원본 크기로 보기 ↗
- 「variance」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「variance」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「인증 (key chain)」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「manual summary」 문맥에 삽입된 원본 설정·관리 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「eigrp ↔ rip」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「redistribute connected」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「redistribute connected」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 문서 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「redistribute」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「redistribute」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
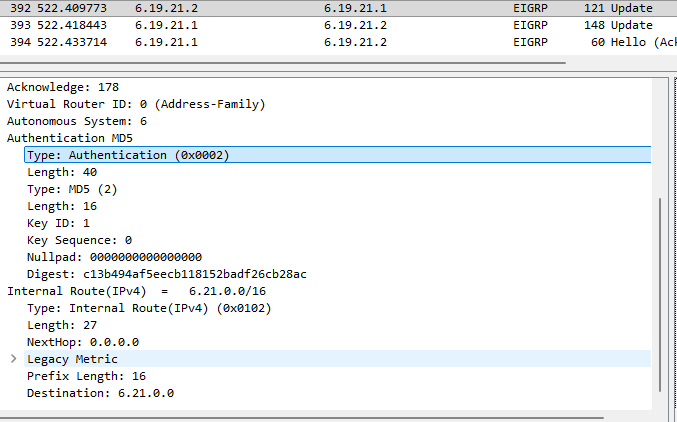
- 「인증 (key chain)」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
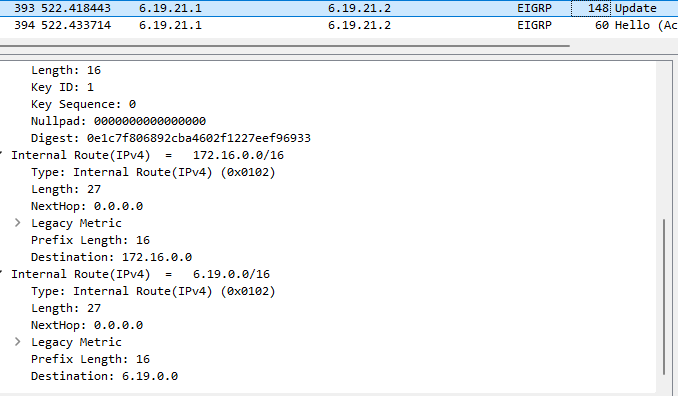
- 「인증 (key chain)」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
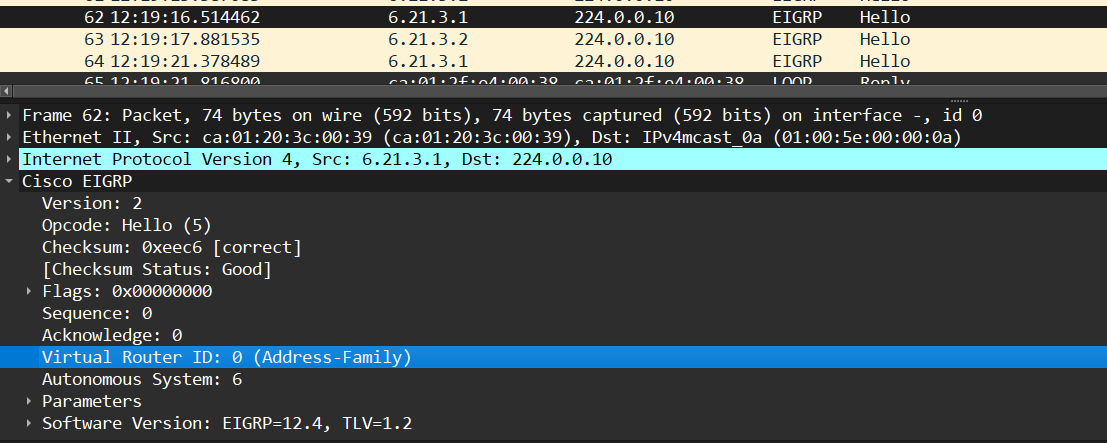
- 「한쪽은 인증, 한쪽은 md5 등록 X」 문맥에 삽입된 원본 패킷 캡처이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
실습 화면 묶음 04 8장
 원본 크기로 보기 ↗
- 「혼자 실습」 문맥에 삽입된 원본 명령·상태 출력이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「EIGRP 실습」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「EIGRP 실습」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「EIGRP 실습」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
 원본 크기로 보기 ↗
- 「Query, Reply - converges faster + partitional update」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
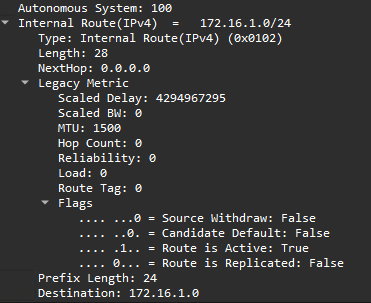 원본 크기로 보기 ↗
- 「Query, Reply - converges faster + partitional update」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
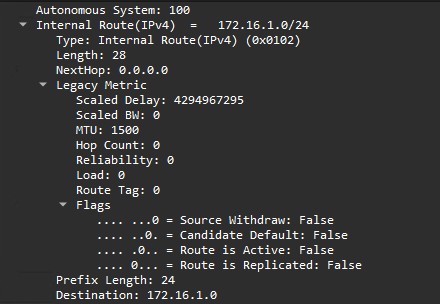 원본 크기로 보기 ↗
- 「Query, Reply - converges faster + partitional update」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
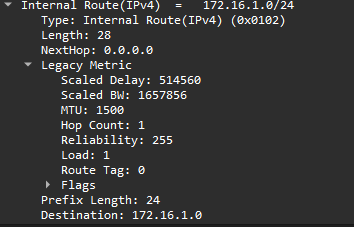 원본 크기로 보기 ↗
- 「Query, Reply - converges faster + partitional update」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
실습 화면 묶음 05 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 06 1장
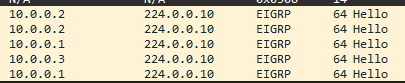 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 07 1장
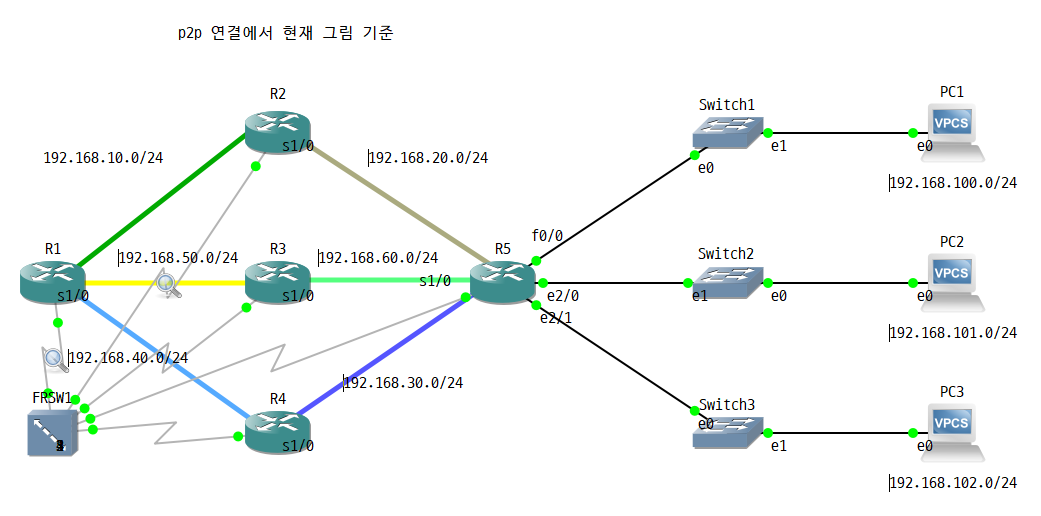 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 08 1장
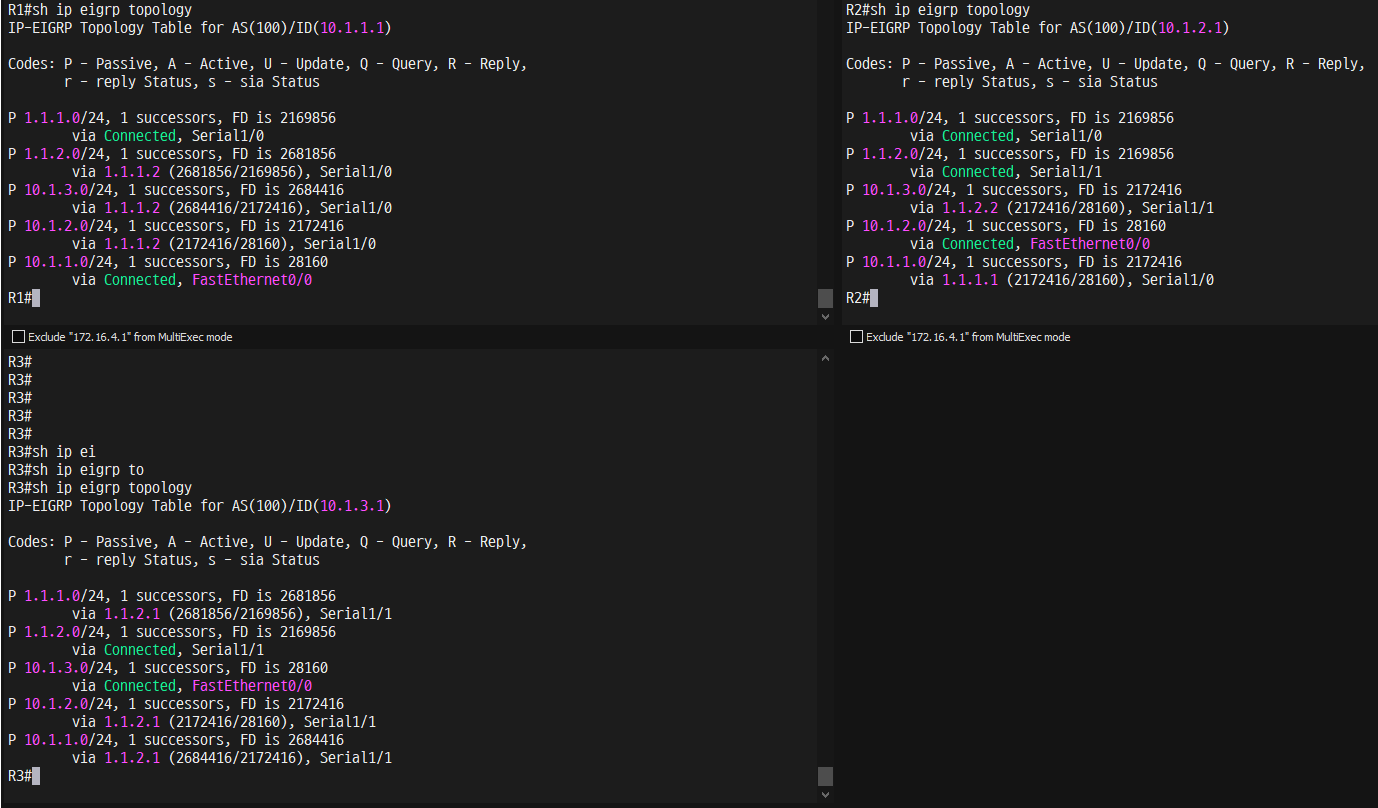 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 09 1장
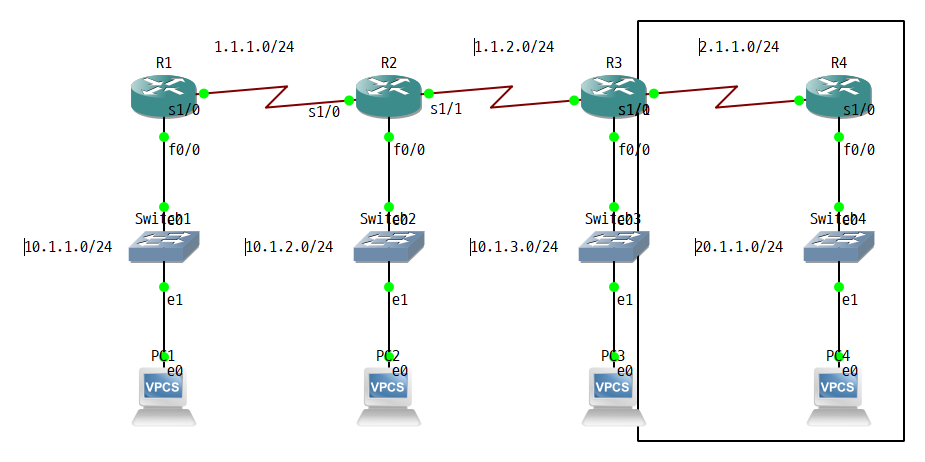 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 10 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 11 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 12 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 13 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 14 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 15 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 16 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 17 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 18 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 19 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 20 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 21 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 해당 절에 수록된 화면·도식이다.
실습 화면 묶음 22 1장
 원본 크기로 보기 ↗
- 학습 원본 · EIGRP 이웃·경로·DUAL 실습의 DUAL 알고리즘에 수록된 화면·도식이다.
실습 화면 묶음 23 1장
 원본 크기로 보기 ↗
- 「문제 3」 문맥에 삽입된 원본 실습·개념 참고 화면이다. EIGRP의 RD·FD·DUAL 상태 전환 학습 내용과 함께 당시 구성·설정·관찰 결과를 비교할 수 있다.
동작·명령 참고 문서
14AS 경계·정상 구성·외부 경로
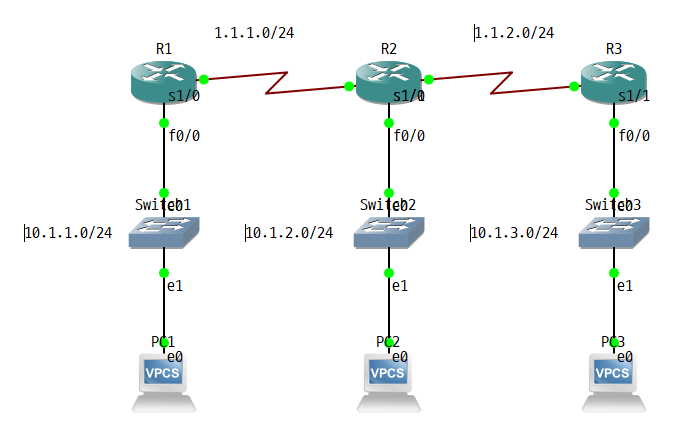
- AS 경계실습 예제에서는 EIGRP100 구간에 EIGRP200 구간을 추가했을 때 정보가 자동으로 섞이지 않는 것을 실습했다. 같은 라우터에서 여러 가 동작해도 경로 교환 도메인은 구분된다.
- AS번호가 다른 두 단말은 영원히 통신할 수 없다는 뜻이 아니라 경계에서 명시적인 ·재분배 정책이 필요하다는 뜻이다.
- 정상 설정아래 예는 192.0.2.0/30 이웃 링크에서 AS100을 활성화하고 203.0.113.0/24 LAN은 광고하되 이웃을 만들지 않는 구성이다. network의 wildcard는 로컬 인터페이스 선택 범위다.
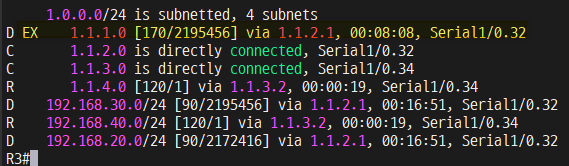
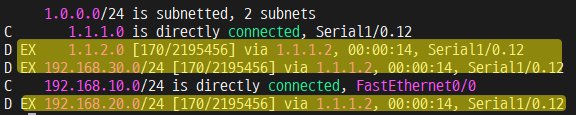
- D EX는 다른 AS만을 뜻하지 않고 ·정적·connected 등에서 재분배된 외부 경로도 포함한다.
- 기본 Cisco AD 내부 90·외부 170은 metric과 별개다.
router eigrp 100
 eigrp router-id 192.0.2.1
 network 192.0.2.0 0.0.0.3
 network 203.0.113.0 0.0.0.255
 passive-interface default
 no passive-interface GigabitEthernet0/0
 no auto-summary
!
show ip protocols
show ip eigrp neighbors
show ip route eigrp
주소가 미리 설정된 Classic IOS 예. 인증 비밀은 싣지 않는다.
서로 다른 라우팅 영역을 연결한 수업 실습
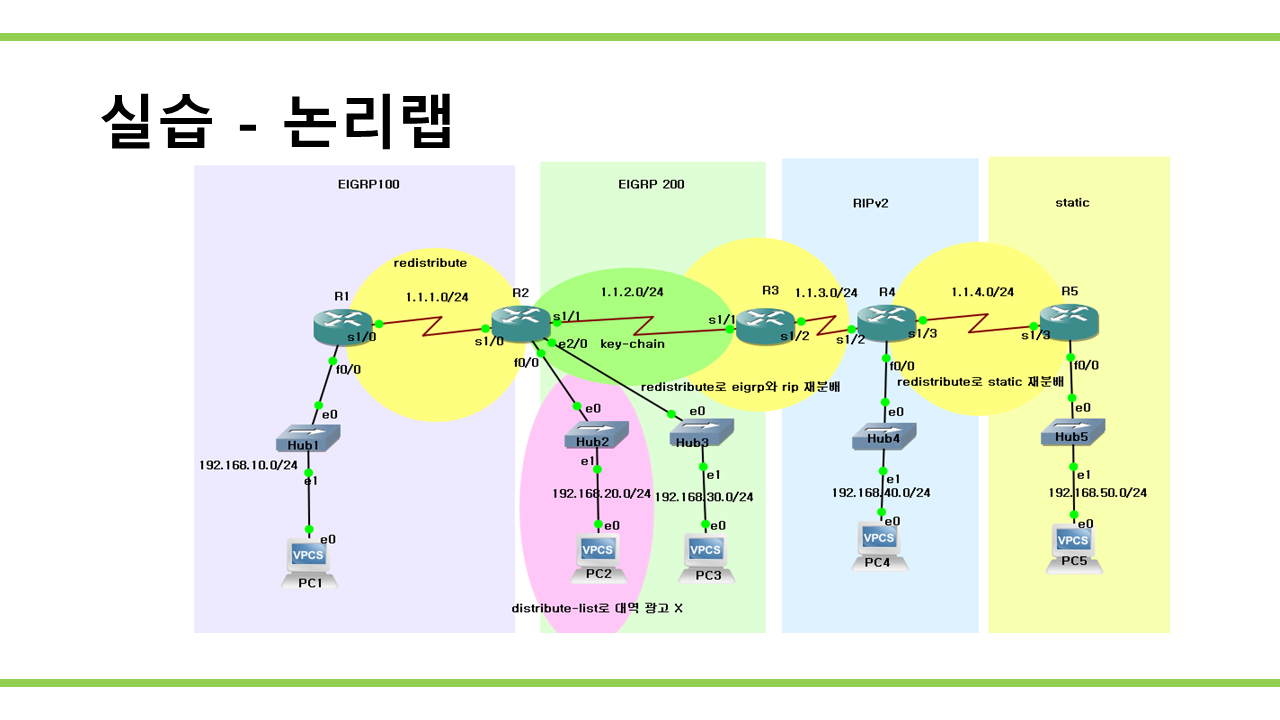 원본 크기로 보기 ↗
이 자료에서 읽어낼 것
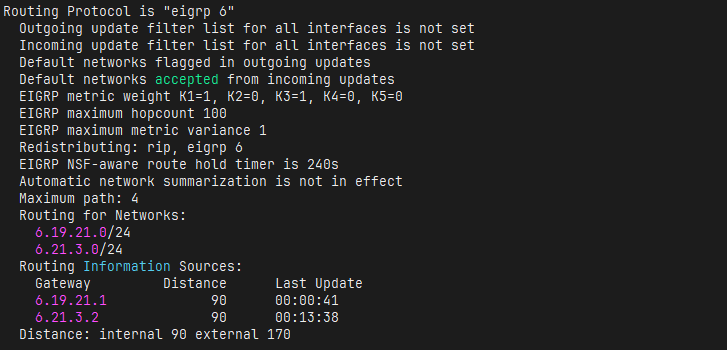
- 서로 다른 EIGRP AS 번호와 RIP·정적 경로 영역을 먼저 나눠 읽습니다. 링크로 연결되었다고 모든 라우팅 정보가 자동으로 교환되지는 않습니다.
- redistribute 표시는 한 프로토콜에서 배운 경로를 다른 프로토콜에 주입하는 지점입니다. 입력 metric, 필터, 경로 되먹임 방지를 별도로 검토해야 합니다.
- 이 그림에는 DUAL 판단에 필요한 RD·FD 숫자가 없습니다. 따라서 실행 가능한 후속 경로를 그림만 보고 선정할 수 없으며, 위의 단계형 예시와 토폴로지 테이블 값을 함께 공부합니다.
15Offset·Distribute·Summary가 바꾸는 대상
- Offset·Distributeoffset-list는 로 선택한 경로의 metric을 in 또는 out 방향에서 증가시켜 경로 선호를 조정한다. in은 이웃에서 받는 광고를, out은 이웃에게 주는 광고를 기준으로 한다.
- 목적지로 향하는 사용자 데이터와 그 목적지 경로가 광고되어 오는 방향은 반대일 수 있다.
- 인터페이스 은 사용자 패킷, distribute-list는 학습·광고 경로를 제어하므로 같은 deny라도 처리 대상이 다르다.
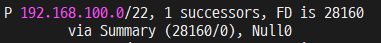
- Summary·Null0인터페이스의 ip summary-address 는 그 방향으로 여러 세부 경로를 집계해 알린다. 요약과 함께 나타나는 Null0 경로는 요약 범위 중 구체 경로가 없는 주소를 되돌려 보내지 않고 폐기하는 데 관계된다.
- 요약으로 범위를 줄일 수 있지만 지나치게 넓은 집계는 블랙홀을 만들 수 있다.
- 여러 프로토콜의 재분배는 seed metric·필터·route tag를 포함한 경계 정책과 함께 이해한다.
요약 경로와 Null0
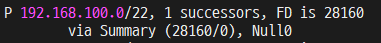 원본 크기로 보기 ↗
이 자료에서 읽어낼 것
- P는Passive경로상태이며1successor와FD28160이함께표시된다.
- via Summary와Null0는요약경로임을보여준다. 실제세부경로가있는목적지는더긴프리픽스가우선한다.
16SIA는 Active 계산이 끝나지 못한 상태다
- 의 의미를 잃고 즉시 안전하게 쓸 대체 경로가 없으면 를 보내고 필요한 를 기다리는 분산 계산이 시작된다. 답을 내기 위해 다시 다른 이웃에게 질의해야 하는 라우터가 있어 범위가 넓어질 수 있다.
- 정해진 기간에 필요한 응답을 받지 못하면 가 발생할 수 있다.
- 이것은 단순히 패킷이 루프를 돌거나 업데이트가 많다는 뜻과 같지 않다.
- ACK· 타이머신뢰성 ACK 재전송과 상태의 대기 제한은 서로 다른 타이머·상태 처리다. IOS 버전의 -/-와 타이머 처리가 관여하므로 횟수만 외우지 않는다.
- Stub·계층화·요약으로 영역을 줄이고 불안정 링크·CPU·혼잡을 해결하는 것이 구조적인 대응이다.
- 임의 neighbor 초기화는 원인을 설명하지 못하며 정상 경로까지 다시 계산하게 할 수 있다.
17상태와 메시지를 이용한 장애 해석
- 관찰 순서이웃이 없으면 Hello 도달성, 참여 도메인, K 값, 인증과 인터페이스 참여를 먼저 확인한다. 이웃은 정상인데 경로가 없으면 광고·수신 필터, 토폴로지의 후보, 와 다른 경로 출처의 선택 결과를 본다.
- 경로가 에 오래 머문다면 어떤 이웃의 를 기다리는지와 전송 큐·재전송·연결 품질을 함께 확인한다.
- 무조건 를 초기화하면 원인과 진행 상태를 보여 주는 증거를 잃을 수 있다.
- 장애 기록관찰 표에는 목적지, 이웃, , 현재 계산 거리, 역사적 , 여부, /, 대기 를 남긴다. 정상·첫 장애·두 번째 장애·복구 네 시점을 비교하면 상태 변화가 수치와 연결된다.
- 관련 진단도 단순 시간 숫자보다 응답이 늦어진 연결과 계산 의존성을 추적하는 데 초점을 둔다.
- 마지막으로 선택 경로가 와 전달 정보에 반영되고 반대편 귀환 경로도 살아 있는지 확인해야 재계산 성공과 서비스 복구를 연결할 수 있다.
18variance 후보에서 FC가 먼저 필요한 이유
- 가상 기준 상태 기간의 =100, 현재 최적 거리=100인 단순화된 메트릭 예를 사용한다. 후보 X는 =80·총 거리=150, 후보 Y는 =110·총 거리=140이다.
- Feasibility 비교X는 80<100이므로 를 만족한다. Y는 110<100이 거짓이므로 총 거리가 더 짧아 보여도 즉시 루프 없는 대체 경로로 증명되지 않는다.
- 적용=2로 허용 범위를 늘려도 실패를 무시하지 않는다. X는 2×100의 범위 안이지만 Y는 거리 범위 안이라는 이유만으로 UCMP 후보가 되지 못한다.
- 과거 의 영향최적 거리만 120으로 악화돼도 같은 기간의 가 100으로 남을 수 있다. 이때 Y의 =110을 현재 120과 비교해 통과시키면 기준을 잘못 적용한 것이다.
- 장애 후 분기가 사라질 때 적격 FS가 있으면 로컬 전환이 가능하다. 없으면 · 계산이 필요하며, 응답 대기가 남은 목적지의 상태를 정상 전송량이 많다는 뜻으로 읽지 않는다.
함께 보는 학습 자료
아래 공식 자료를 본문의 개념·예제와 함께 읽어 보세요. 자료별로 확인할 위치와 관찰할 내용을 적었습니다.
RFC 7868 §2·§3: FD·FC와 DUAL
현재 최단 거리와 역사적 최소 를 대조하고 분산 계산이 필요한 이유를 읽는다. 의 Informational RFC라는 지위도 구분한다.
- → 이후 최소값인
- 이웃 < 로컬 조건
- 의 대기와 복귀
이해했는지 확인하기
- 이웃·토폴로지·라우팅 테이블이 각각 무엇을 보여 주는가?
- Feasible Successor가 없는 이유를 거리 조건으로 설명할 수 있는가?
- 장애 때 Query 범위와 Active 상태가 오래 지속되는지 확인했는가?